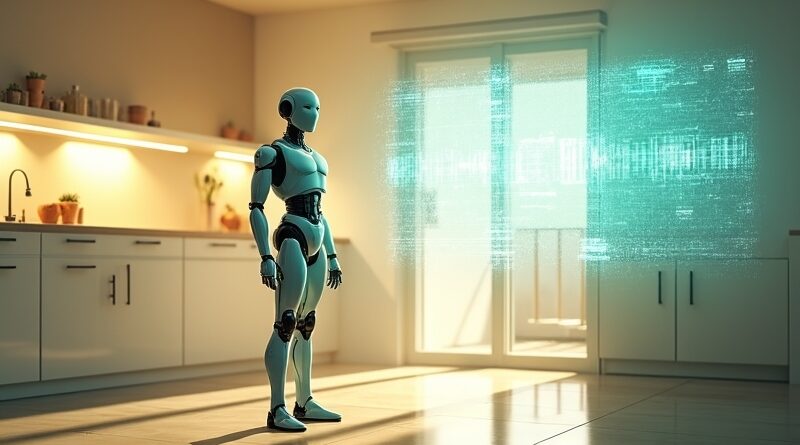
Badacze ze Stanfordu i Caltechu stworzyli system HomeBody, w którym model Astra rozbija polecenia na sekwencje działań dla robota Unitree G1. Zamiast sterować każdym ruchem, model uruchamia gotowe umiejętności na podstawie trójwymiarowej mapy otoczenia.



Model biznesowy barierą dla Chin. Firmy AI zarabiają dziesięć razy mniej niż amerykańscy liderzy
Chińskie laboratoria AI generują zaledwie 10 proc. przychodów osiąganych przez OpenAI i Anthropic, co wynika z częstego udostępniania technologii w modelu otwartym. Raport Rhodium Group wskazuje na potężną dysproporcję finansową, mimo intensywnego wsparcia Pekinu dla infrastruktury sprzętowej.



OpenAI popiera federalny obowiązek audytów bezpieczeństwa w cieniu politycznego sojuszu Sandersa i Bannona
Podczas gdy polityczne skrajności wzywają do hamowania AI, OpenAI po raz pierwszy oficjalnie poparło zapisy projektu FRONTIER Act, które narzucają największym graczom zewnętrzne kontrole bezpieczeństwa.
Agenci wykonują coraz więcej kroków, ale o kierunku badań nadal decydują ludzie
Analiza logów z prac nad modelem Atria Dawn Preview pokazuje, że choć agenci AI wykonują coraz dłuższe sekwencje działań, ludzie zachowali niemal pełną kontrolę nad celami i metodami.
Meta wprowadza agenta Muse. Narzędzie ma robić zakupy, ale Amazon już zablokował dostęp
Nowy asystent Mety ma załatwiać codzienne sprawy i wyszukiwać oferty w sieci. Skuteczność takiego rozwiązania zależy jednak od otwartości zewnętrznych platform — Amazon zdążył już odciąć agenta od swoich stron.
PayPal zintegruje się z agentem AI Muse od Mety. Brakuje jednak kluczowych szczegółów płatności
PayPal i Meta ogłosiły partnerstwo, które umożliwi robienie zakupów za pośrednictwem agenta AI Muse w sieci sprzedawców PayPala. Firmy nie ujawniły jednak, jak w praktyce ma wyglądać autoryzacja takich transakcji.
Agenci AI wykonują decyzje w łańcuchach dostaw — ale w ściśle wyznaczonych granicach
W sieci Lenovo agenci obsługi zamówień i ryzyka są podłączeni do systemów transakcyjnych i realizują operacje, a nie tylko generują rekomendacje. Każda z tych operacji mieści się jednak w pułapach kosztowych, progach wolumenowych i punktach kontroli człowieka.
GPT-6 Sol i Luna: o połowę taniej, ale bez skoku jakości
OpenAI wprowadza dwa tańsze modele GPT-6. Sol i Luna kosztują o połowę mniej niż poprzednicy, a w benchmarkach według producenta mają konkurować z modelami Anthropica. Niezależne analizy pokazują jednak, że obniżka cen nie idzie w parze z postępem w możliwościach.

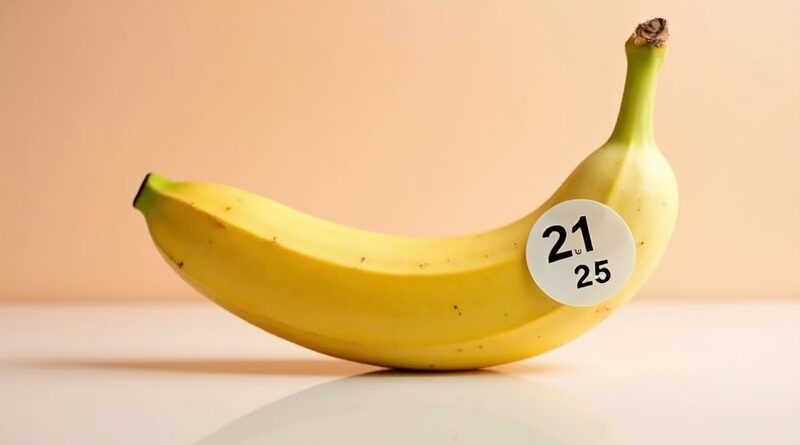
Google Flow: nieoficjalna zmiana etykiety z Nano Banana 2.5 Flash na Nano Banana 2.1
W internetowym buildzie narzędzia Google Flow wcześniejszą etykietę „Nano Banana 2.5 Flash” zastąpiła nazwa „Nano Banana 2.1”. Google nie ogłosiło oficjalnie nowego modelu ani nie przedstawiło jego specyfikacji.








Minuty na wagę życia. Jak AI realnie zmienia pracę lekarzy
Wdrożenie systemów AI w brytyjskim NHS pozwoliło skrócić czas reakcji przy udarach o blisko godzinę, trzykrotnie zwiększając szanse pacjentów na samodzielność. Technologia nie jest już tylko obietnicą, ale narzędziem wspierającym chirurgów i diagnostów w krytycznych momentach.
M42 integruje genomikę z rekordami Oracle. Nowa infrastruktura danych w Abu Zabi
Medyczny gigant M42 wdraża platformę Oracle Health Data Intelligence, by połączyć dane kliniczne z miliardami rekordów genomowych. System w pierwszej kolejności zostanie przetestowany w programach zarządzania cukrzycą.
AlphaGenome Atlas: Google DeepMind rzuca wyzwanie ciemnej materii ludzkiego genomu
Projekt AlphaGenome Atlas przewiduje skutki każdej z dziewięciu miliardów możliwych mutacji punktowych w ludzkim DNA. To gigantyczny krok w stronę zrozumienia niekodujących regionów genomu, które dotąd stanowiły największą zagadkę genetyki molekularnej.
Huawei wchodzi do laboratorium. Chińczycy chcą projektować leki szybciej niż Nvidia
Chiński gigant technologiczny rzuca wyzwanie zachodniej konkurencji, wdrażając platformy AI oparte na autorskich chipach Ascend, które skracają kluczowe etapy tworzenia nowych leków o kilkanaście miesięcy.
Koniec lekarza nadzorcy? Kontrowersyjny postulat autonomizacji medycznej AI
Czy lekarz wkrótce stanie się hamulcem postępu medycznego? Eksperci na łamach JAMA twierdzą, że autonomiczna sztuczna inteligencja już teraz przewyższa diagnostów, a zmuszanie ludzi do nadzorowania algorytmów paradoksalnie zwiększa liczbę błędów.